AMD展示了一项尤为引人注目的图形研究突破,有望大幅降低对复杂动态环境进行光线追踪时所需的内存与计算开销。其四面体笼技术能够让数亿个独立动画三角形实现实时光线追踪,而无需承受此类工作负载传统上伴随的庞大加速结构(又称包围体层次结构,简称BVH)开销。
在2026年9月17日发表于GPUOpen的一篇新文章中,AMD院士霍尔格·格伦(Holger Gruen)使用一个包含约25,000株独立动画植物的大规模地形场景演示了该技术。这些植物在最高细节层次(LOD)下约代表28亿个三角形。经过LOD筛选后,每帧约5亿个动态三角形通过主射线和阴影射线进行光线追踪,场景在1080p分辨率下于Radeon RX 9070 XT上以超过60 FPS的帧率运行。
然而,真正的突破在于该技术大幅降低了内存占用和加速结构更新成本。
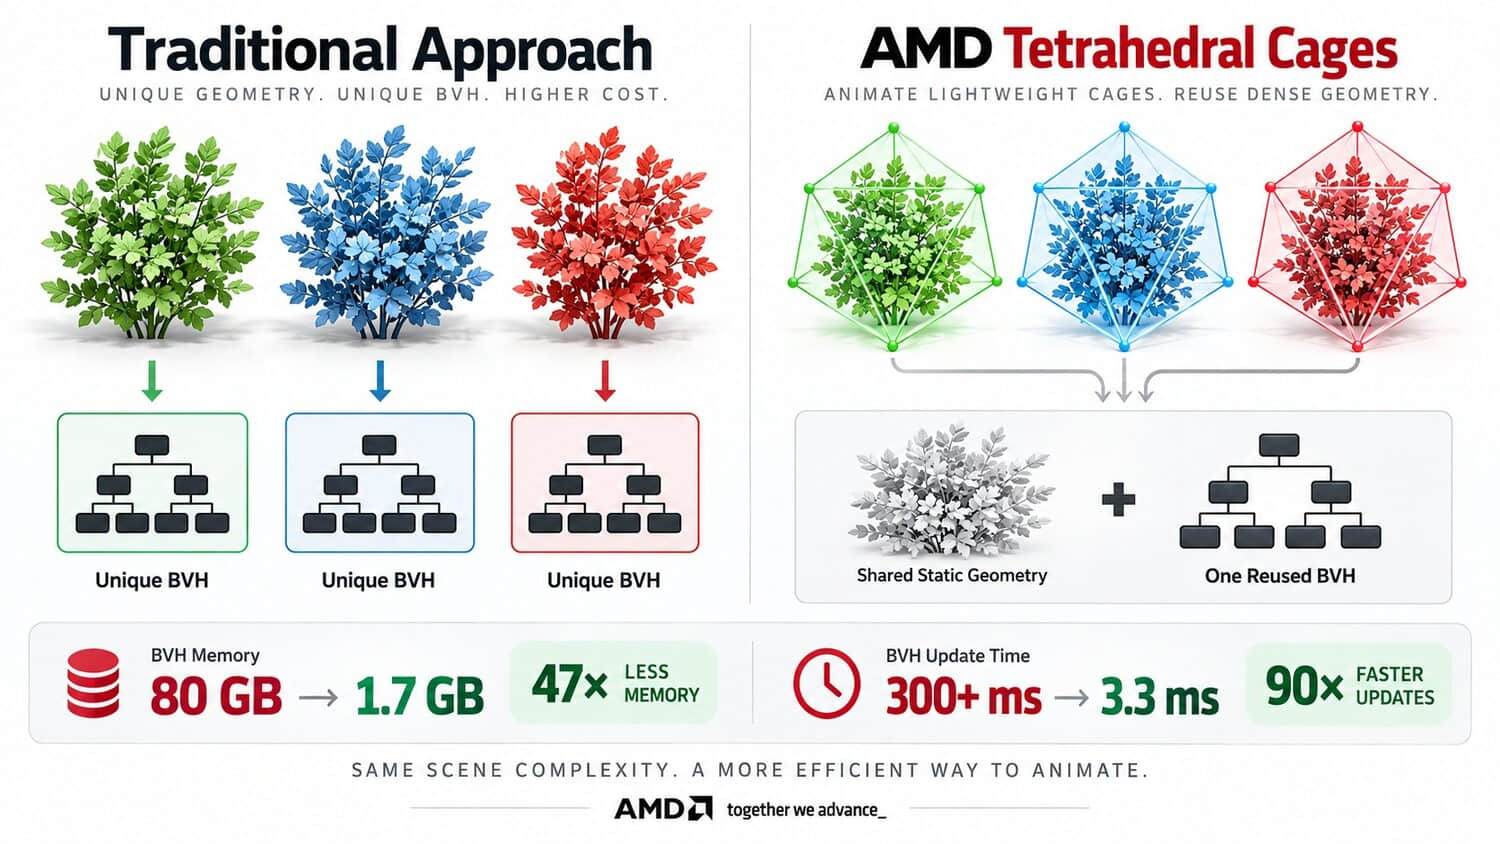
传统的光线追踪实现要求独立动画对象维护并更新各自的包围体层次结构(BVH),这是一种用于高效判定射线可能与哪些几何体相交的加速结构。随着场景复杂度增加,更新这些结构的开销会变得极其高昂。
AMD的方法则是将密集几何体包裹在相对简单的可变形四面体笼中。该技术不去更新每个单独的顶点及其关联的加速结构,而是对周围的笼体进行动画处理,同时保持原始密集几何体及其BVH静态且可复用。射线在相交测试前会被变换回几何体的原始参考坐标系。
结果不言自明:
传统密集三角形BLAS(底层加速结构):BVH内存占用最高达80 GB,每帧BVH更新时间超过300毫秒,LOD筛选后动态三角形约5亿个
四面体笼:BVH内存占用约1.7 GB,每帧BVH更新时间约3.3毫秒,LOD筛选后动态三角形约5亿个
以上数据来自AMD在Radeon RX 9070 XT上进行的独立动画植被演示。
这意味着,与传统方法相比,加速结构内存减少了约47倍,BVH更新时间缩短了90倍以上。至关重要的是,这些改进针对的是可能阻碍高密度动态环境高效光线追踪的两大主要瓶颈。
不过,也存在一些取舍。四面体笼牺牲了对单个顶点动画的精细控制,因此特别适合密集植被、草地、人群和远景角色,而不适用于需要精确变形或网格拓扑变化的动画。
相关研究详见AMD的论文《大规模动态几何体的光线追踪》(Ray Tracing Massive Amounts of Animated Geometry),该论文在High-Performance Graphics 2026上荣获Wolfgang Straßer最佳论文奖第三名。AMD还在开发DirectX Raytracing(DXR)示例和一个仅头文件的C++库,以帮助开发者将该技术集成到其渲染管线中。
虽然这仍是一项研究演示,而非已在实际发售游戏中实现的功能,但它为打造几何复杂度更高、完全动态的环境提供了一条前景广阔的路径,且无需配备海量VRAM的GPU。